注塑机一台机器用几支位移传感器?射胶、合模、顶出全套位置检测方案
注塑机位移传感器是半岛下载平台链接 最典型的应用场景之一,很多客户问:"一台注塑机到底要装几支?"答案是:标准机通常 3 支(射胶 1 + 合模 1 + 顶出 1),全闭环、多工位机型会更多。这篇按工位拆解,帮你一次性搞清每支装在哪、选什么型号。
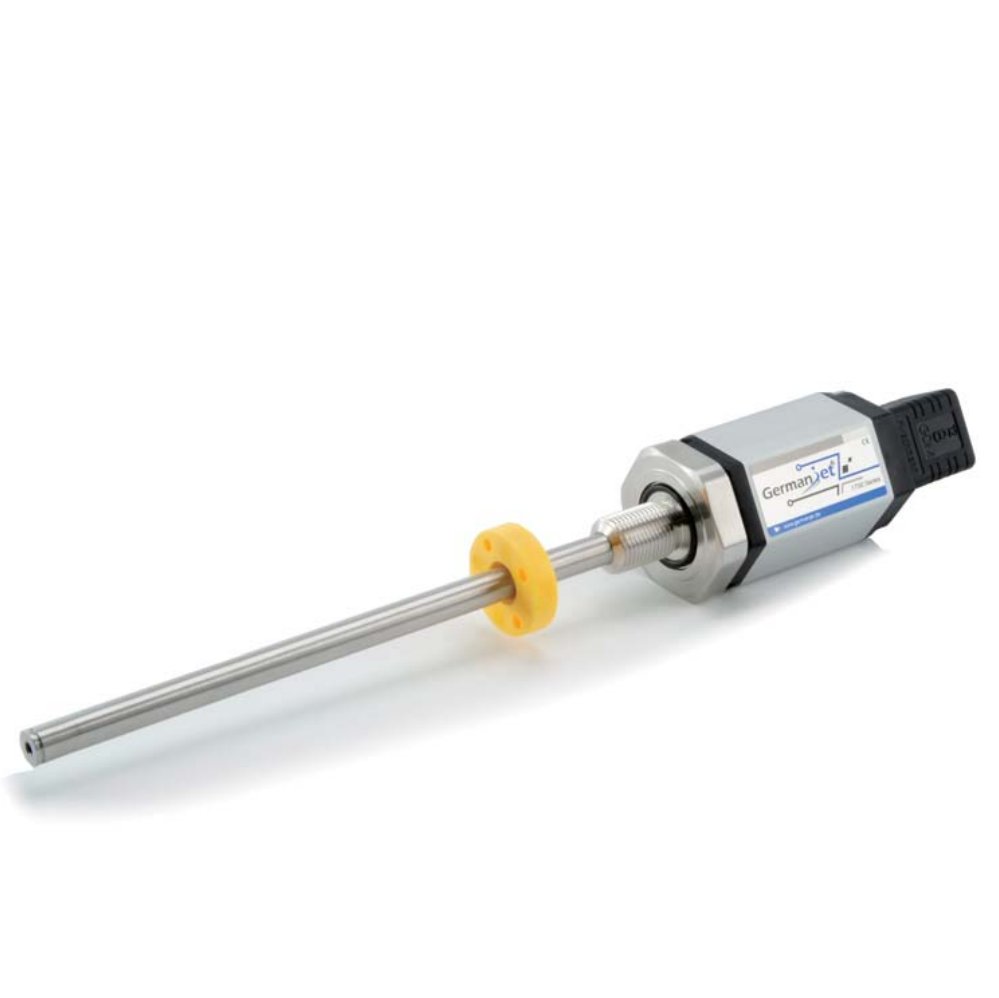
第一处:射胶位置(螺杆位移)
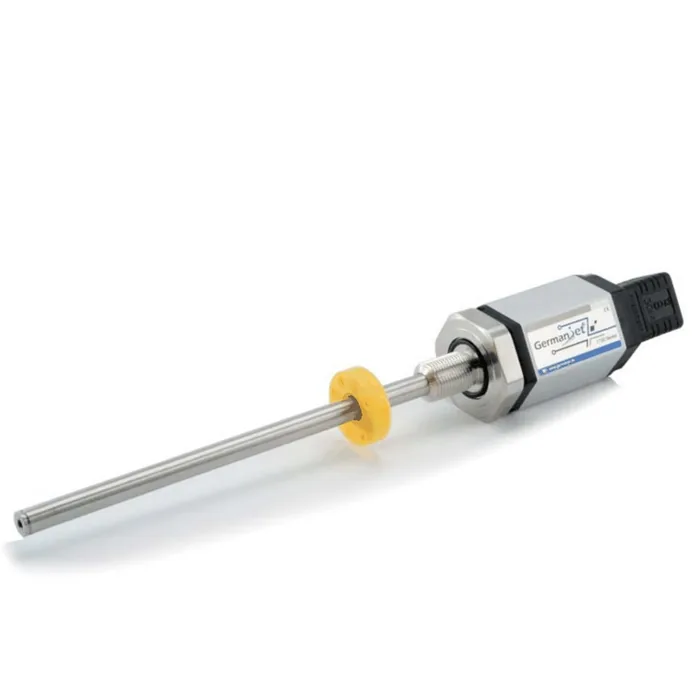
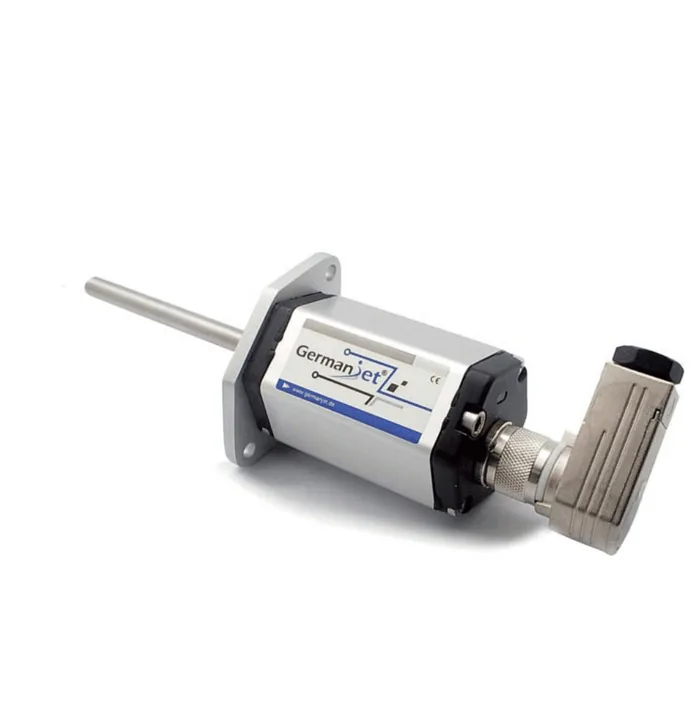
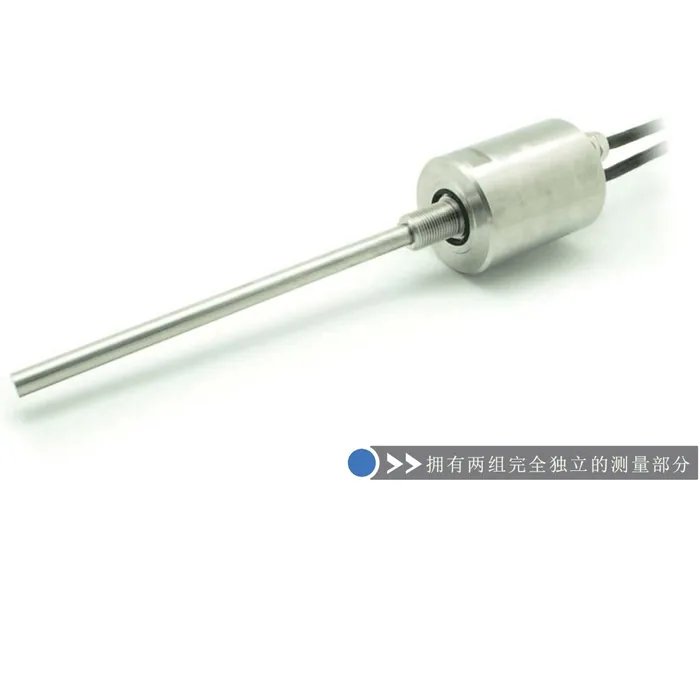
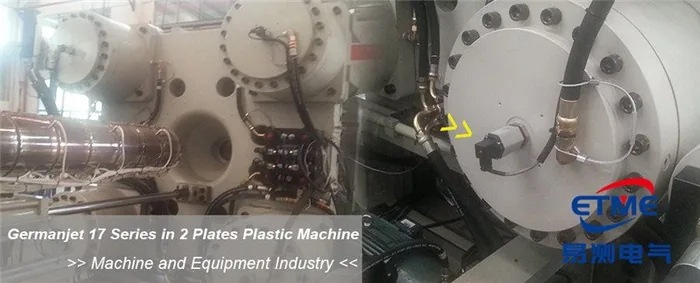
射胶油缸/螺杆的行程位置,直接决定注塑量和产品质量。这里需要高响应、高精度的位移反馈,常用 17 系列液压缸集成式(支持 0-10V、4-20mA、Start-Stop 等 6 种输出)或 12 系列(分辨率 0.0015%、更新最快 0.2ms)。射胶位置传感器是闭环控制的核心,精度直接影响制品重量重复性。
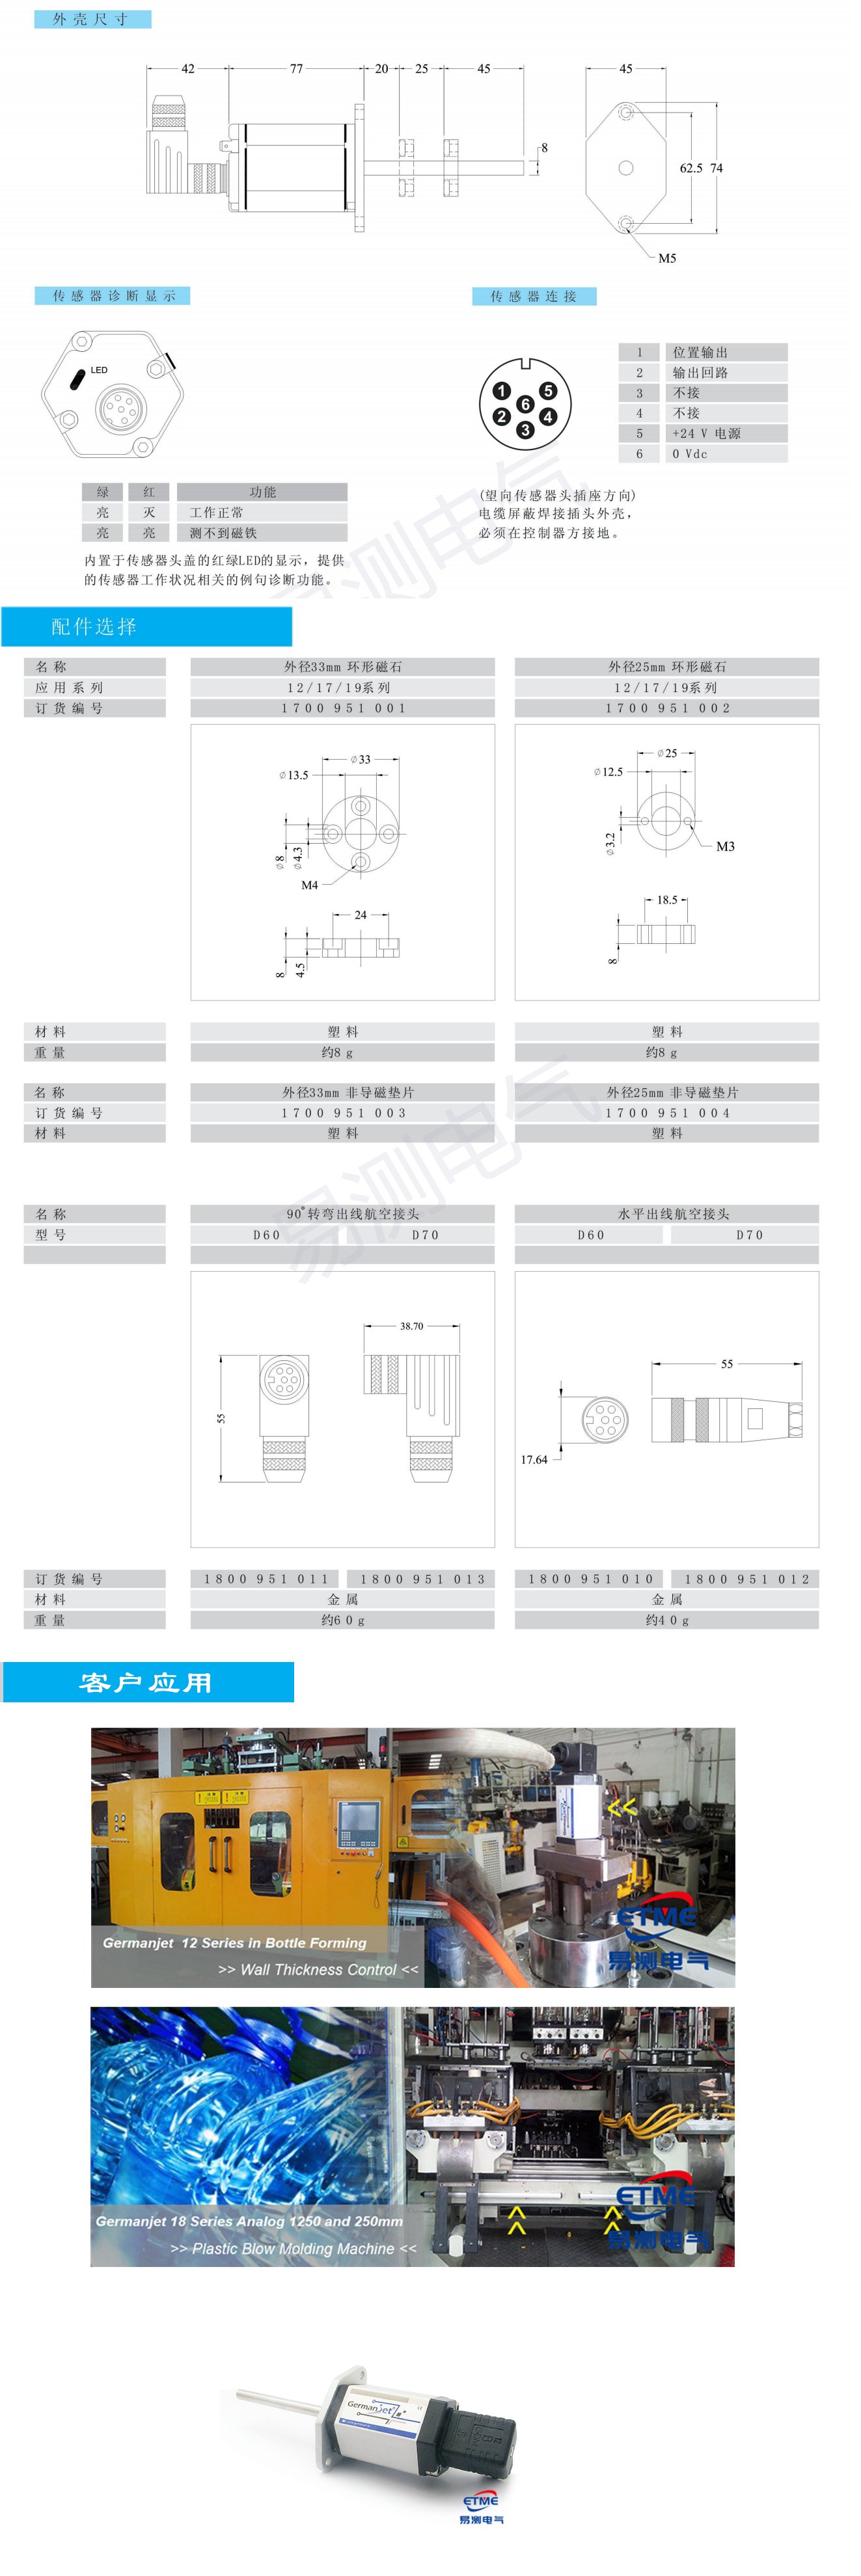
第二处:合模位置(锁模行程)
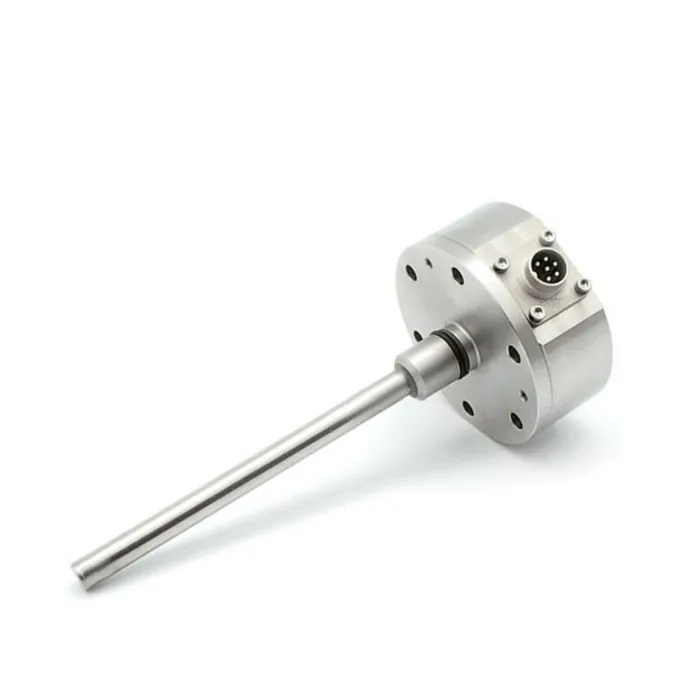
合模机构(肘杆式或直压式)需要检测合模行程与锁模位置,防止合模不到位或超行程。合模位置传感器通常装在合模油缸内,选 17 系列 或 16 系列扁平电子仓(节省径向空间,适合 U 型吊环液压缸)。配合锁模力控制,实现模板位置的精确闭环。
第三处:顶出位置(顶出杆行程)
顶出机构把制品顶出模具,需要检测顶出杆的行程位置,避免顶出不足或顶坏制品。顶出位置传感器同样用 17 系列(注塑机全数码化电子尺:射胶/合模/顶出),量程短、安装空间小,紧凑型更合适——短行程工位上,注塑机位移传感器选紧凑型就够。

要不要更多?看机型与自动化程度
| 机型 | 位置检测点 | 数量 |
|---|---|---|
| 标准液压注塑机 | 射胶 + 合模 + 顶出 | 约 3 支 |
| 伺服/全闭环注塑机 | 射胶 + 合模 + 顶出 + 壁厚/锁模力辅助 | 4~6 支 |
| 二板机/全电动改造 | 各动作单元分别反馈 | 按工位增加 |
| 注塑周边机械手 | 机械手各轴定位 | 每轴 1 支 |
全电动注塑机改造、多组分注塑、高速精密注塑等场景,对位移反馈的数量和精度要求更高,可联系我们按机型出整套注塑机位移传感器方案。
常见问题
Q:一台注塑机到底装几支位移传感器?
标准液压机通常 3 支——射胶、合模、顶出各一支;伺服或全闭环机型一般 4~6 支,多出来的是壁厚、锁模力等辅助点位。二板机和全电动改造按各动作单元分别反馈,数量按工位增加;注塑周边机械手则是每轴 1 支。
Q:为什么射胶位置的要求最高?
射胶油缸/螺杆的行程位置直接决定注塑量和产品质量,所以这里要的是高响应、高精度反馈,常用 17 系列液压缸集成式(支持 0-10V、4-20mA、Start-Stop 等 6 种输出)或 12 系列(分辨率 0.0015%、更新最快 0.2ms)。它是闭环控制的核心,精度直接影响制品重量的重复性。
Q:合模和顶出分别选什么型号?
合模位置传感器通常装在合模油缸内,选 17 系列或 16 系列扁平电子仓——后者节省径向空间,适合 U 型吊环液压缸,配合锁模力控制能把模板位置真正闭到环上。顶出杆行程短、安装空间小,同样用 17 系列但挑紧凑型,避免顶出不足或顶坏制品。
Q:什么情况下需要比 3 支更多?
看机型与自动化程度。伺服、全闭环注塑机一般 4~6 支;二板机和全电动改造按各动作单元分别反馈;全电动注塑机改造、多组分注塑、高速精密注塑对位移反馈的数量和精度要求更高;注塑周边机械手还要按轴另配,每轴 1 支。