半岛下载平台链接 选型:4-20mA 模拟量还是 CANopen 总线?
买半岛下载平台链接 ,第一个绕不开的问题是:信号输出选模拟量还是总线?这俩不是"谁高级谁就合适",而是看你的控制系统和工况。下面把两者的边界讲透。
模拟量输出(4-20mA / 0-10V)适合什么
模拟量是老派但最稳的方案。传感器把位置转换成标准电流或电压,直接进 PLC 的模拟量模块。
- 优点:接线简单,几乎任何 PLC 都有模拟量输入;调试门槛低,万用表就能量;单点成本低。4-20mA 还有“活零”:正常最低 4mA,断线后读数跌破 4mA,控制器即可报警。
- 缺点:分辨率受 PLC 的 ADC 位数限制(常见 12~16 位);一个通道只能接一路,多轴就要多布线;长距离有压降和温漂;抗干扰能力一般,动力线并行走容易串扰。
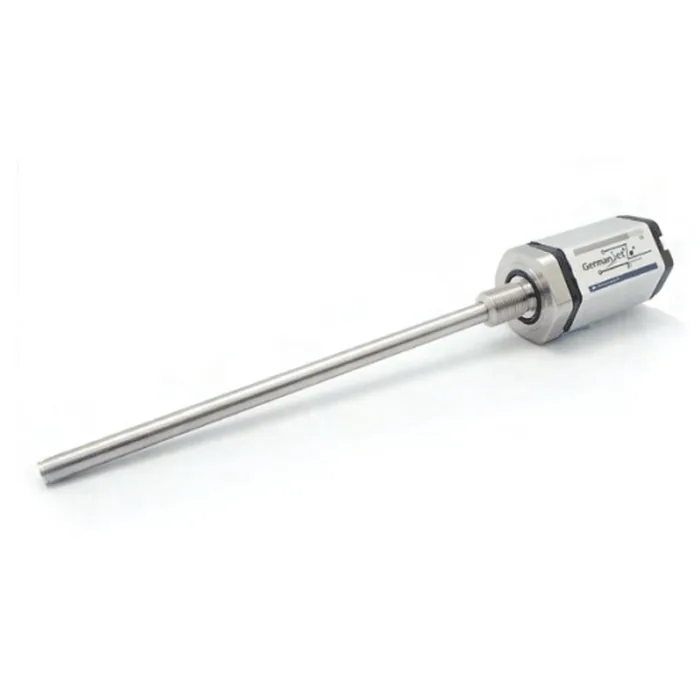
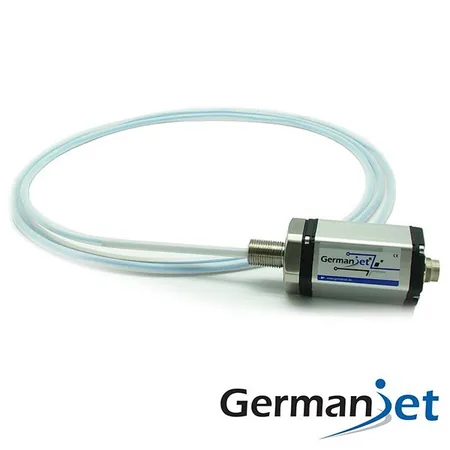
像 191 模拟量系列 这种,适合单轴、设备改造、成本敏感的场景。
总线输出(CANopen / Profibus / EtherCAT / Profinet)适合什么
总线把位置数据打包成数字报文,走一根通信线挂多台设备。
- 优点:数字传输,分辨率高(16 位以上轻松做到);一根总线带几十个轴,省线省柜内空间;自带诊断(断线、超程、通信超时);抗干扰强,差分信号不怕车间电磁环境。
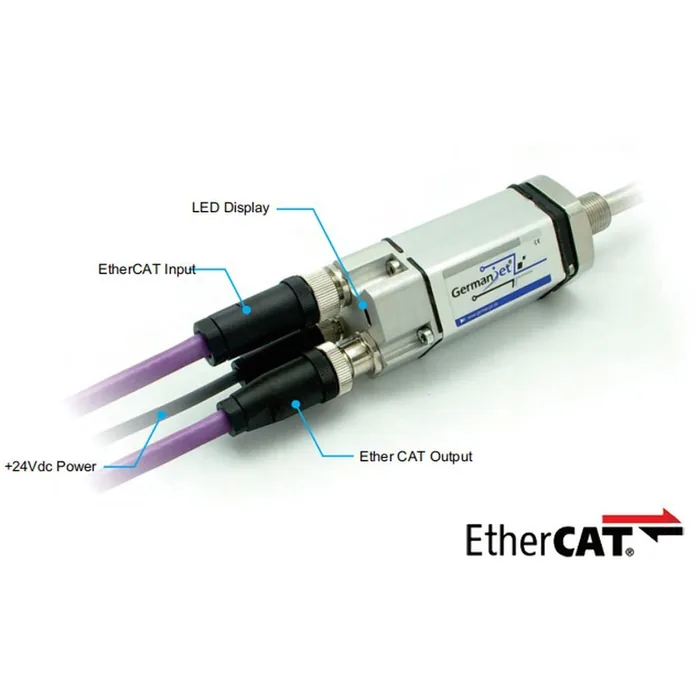
- 缺点:需要对应的总线主站(控制器要支持该协议);调试要懂 PDO/SDO 或 GSD 文件,门槛高;单点硬件成本比模拟量高一些。一根双绞线串起四支传感器,比每轴一对线省线,前提是控制器有对应主站。
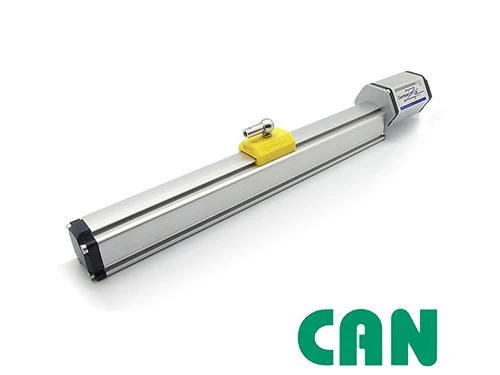
多轴同步、伺服闭环、需要远程诊断的产线,基本都走总线,比如 194 CANopen、197 EtherCAT 这类。
怎么选:一张表说清
| 维度 | 模拟量(4-20mA/0-10V) | 总线(CANopen 等) |
|---|---|---|
| 适用轴数 | 单轴 / 少量 | 多轴 / 整线 |
| 调试难度 | 低 | 中高 |
| 抗干扰 | 一般 | 强 |
| 诊断能力 | 弱 | 强 |
| 综合成本 | 低(少量时) | 低(多轴时) |
防护等级与信号类型的现实约束
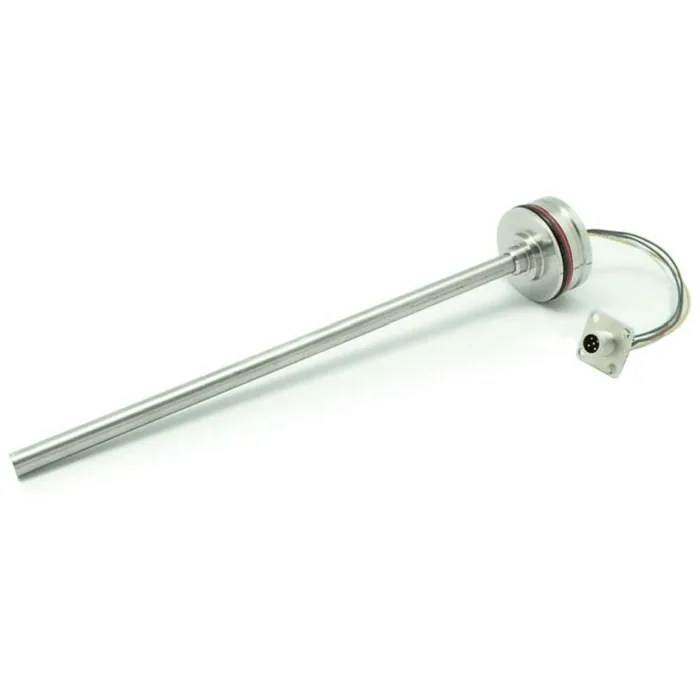
不管模拟量还是总线,接头防护都要跟上。传感器本体能做到 IP67 甚至 IP69K(如 13 系列移动液压型),但插头和线缆的防护等级往往才是短板——总线在潮湿、油污环境更依赖可靠的 M12 连接器,别让接口拖了后腿。
选型速记:单轴、控制器只有模拟量卡就选模拟量;三轴以上或要读诊断就上总线。
工程师实操小贴士
- 模拟量输出在出厂时标定得比名义行程略宽,装机后必须重新校准(原文:all analog position transducers output signal were calibrated slightly wider than the stroke, after installation the machine needs to go through calibration)。
- 两点法:Slope = 实际位移 ÷ (行程端读数 − 零位读数);Datum = Slope × 零位读数;机器位置 = (Slope × 当前读数) − Datum(原文公式)。
- 实例:零位读数 0.2V,移动 98mm 后读数 9.5V → Slope = 98÷(9.5−0.2) = 10.537,Datum = 10.537×0.2 = 2.106(样本示例)。
常见问题
Q:模拟量和总线到底按什么标准选?
三个判断:先看控制器有没有对应接口——总线必须有匹配的主站,协议不对等于买错;再算轴数和布线长度——单轴、少量轴用模拟量,三轴以上或整线走总线;最后确认要不要远程诊断——要读诊断基本只能上总线。速记:单轴、控制器只有模拟量卡就选模拟量;三轴以上或要读诊断就上总线。
Q:4-20mA 的「活零」有什么用?
正常工作时最低是 4mA,一旦断线读数会跌破 4mA,控制器据此就能报警。这一点 0-10V 做不到——0V 和真实的零位分不清。
Q:什么情况下模拟量会不够用?
三种情况:一是多轴,一个通道只能接一路,轴一多就要成倍布线,而一根总线能带几十个轴;二是长距离,模拟量有压降和温漂,抗干扰一般,和动力线并行走容易串扰;三是需要诊断,模拟量诊断能力弱,总线则自带断线、超程、通信超时。
Q:走总线是不是一定更省?有什么代价?
不一定。总线要求控制器支持该协议,调试要懂 PDO/SDO 或 GSD 文件,单点硬件成本也比模拟量高一些。它换来的是多轴时省线省柜内空间、差分信号抗干扰强、16 位以上分辨率轻松做到。另外无论哪种输出,本体能做到 IP67 甚至 IP69K,但插头和线缆往往才是短板,总线在潮湿油污环境更依赖可靠的 M12 连接器。
Q:模拟量传感器装好后读数不准,怎么校准?
模拟量输出出厂标定得比名义行程略宽,装机后必须重新校准。用两点法:斜率 = 实际位移 ÷(行程端读数 − 零位读数);基准 = 斜率 × 零位读数;机器位置 =(斜率 × 当前读数)− 基准。例如零位读数 0.2V、移动 98mm 后读数 9.5V,斜率 = 98÷(9.5−0.2) = 10.537,基准 = 10.537×0.2 = 2.106。